第5章
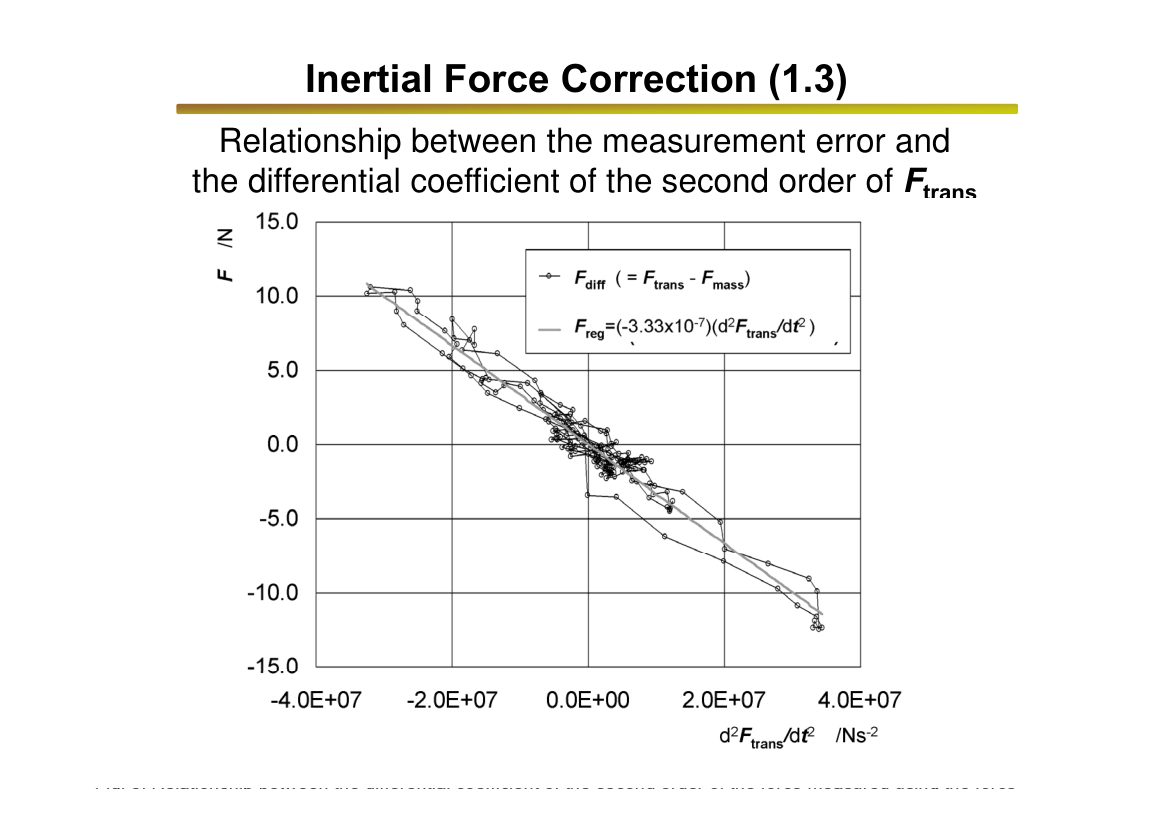
衝撃力に対する力センサの電気的・機械的応答を詳しく測ると、力センサの値と浮上質量法による基準値との差(動的誤差)は、力センサ自身の検出部の慣性力としてよく説明できることが分かりました。この慣性力は、センサの検出点の加速度 a2 にほぼ比例します。そして、センサの変形は力にほぼ比例するので、a2 はセンサ出力の2階微分 d²Ftrans/dt² に比例すると考えられます。
図:計測誤差と、センサ出力の2階微分の関係
したがって、センサ出力の2階微分に係数をかけた値を加えれば、外部の基準なしに、センサ出力だけで動的誤差を補正できます。補正により、誤差の二乗平均平方根(RMS)が大きく減ることを示しました。
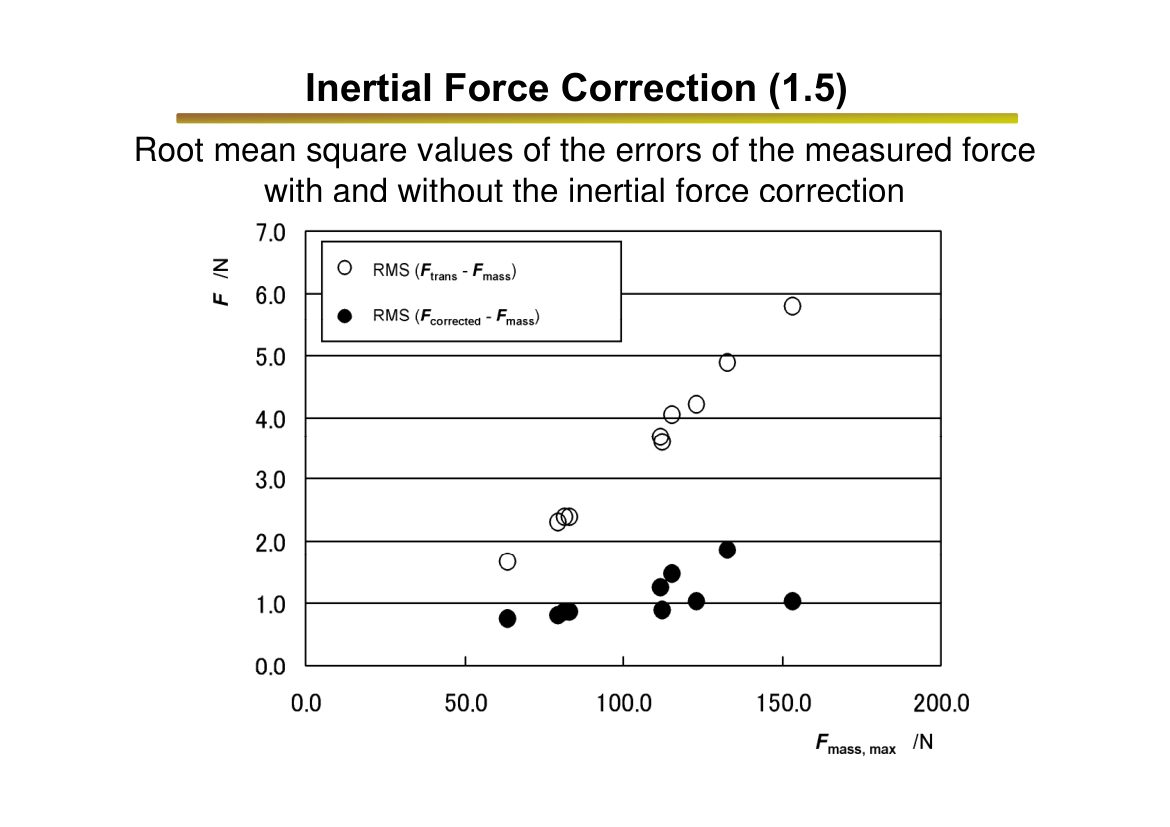
図:慣性力補正の有無による誤差のRMS値の比較
力センサ・増幅器・AD変換器からの波形を入力し、補正した波形と、その不確かさを出力するソフトウェアを開発しました。最初の試作では、力センサが安定な土台にしっかり固定されていることを条件としています。
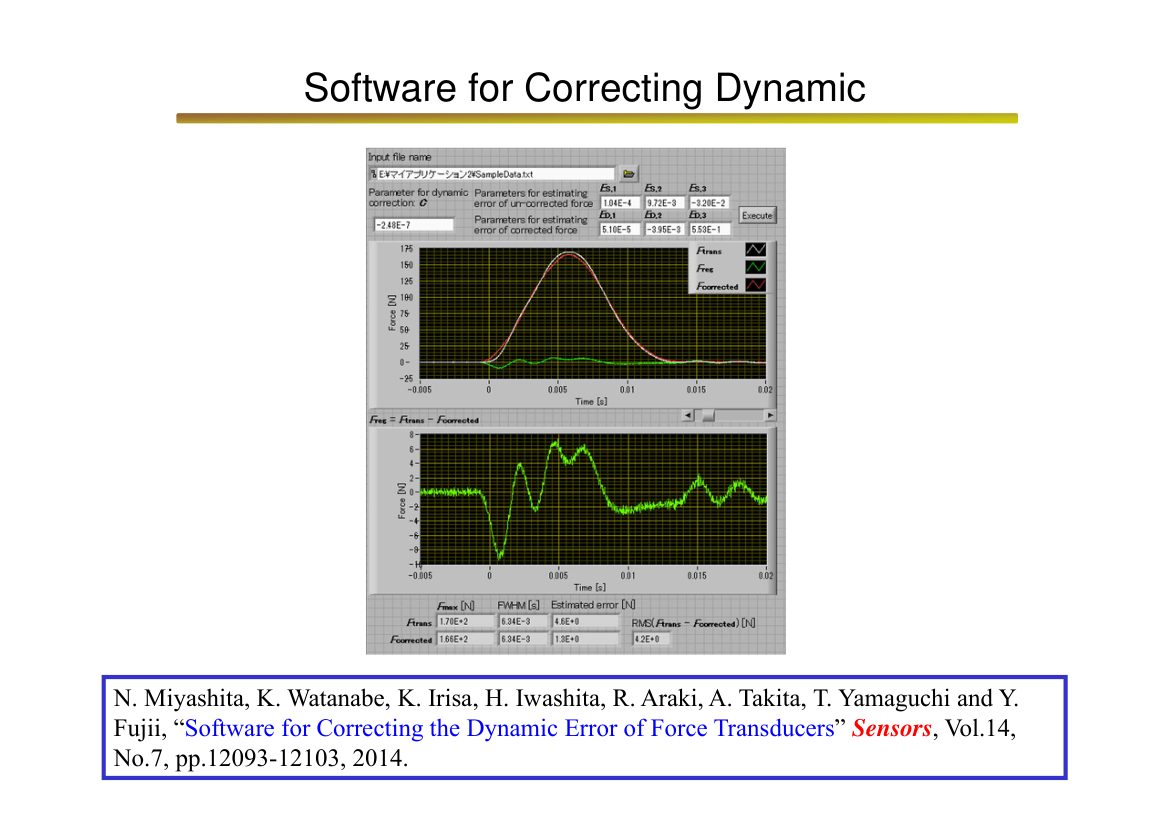
図:力センサの動的誤差を補正するソフトウェア(Sensors, 2014)
|
Towards Dynamic Calibration of Force Transducers: Self Error Correction Using the Second Derivative of Sensor Output 位置づけ: 力センサの動的校正に向けた、2階微分による自己誤差補正 センサ出力の2階微分を用いて力センサ自身の動的誤差を補正する自己補正法を、力センサの動的校正の確立に向けて論じた論文です。 |
← 前へ:4. 力センサの動的校正 | 次へ:6. 空気軸受の摩擦 →
The Levitation Mass Method(浮上質量法):力を定義どおりに測る精密力計測|藤井雄作(群馬大学)