第1章
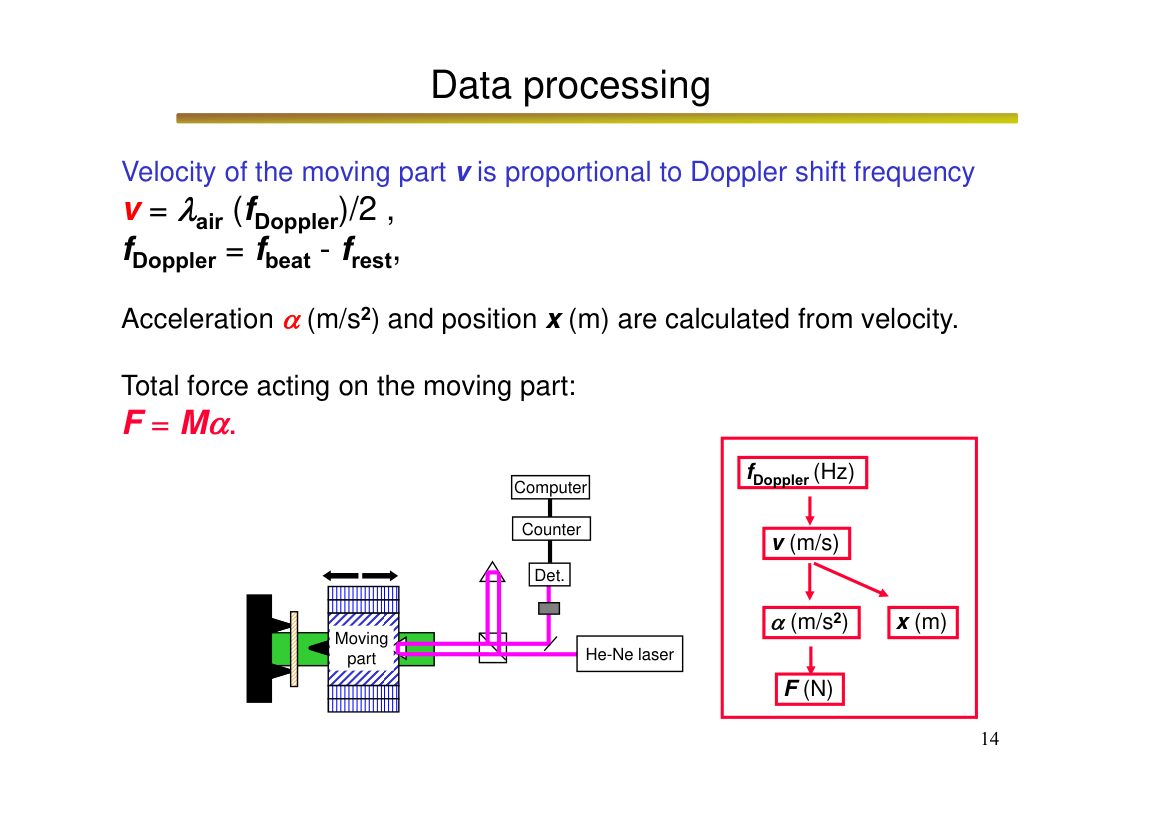
図:データ処理。周波数 → 速度 → 加速度・位置 → 力
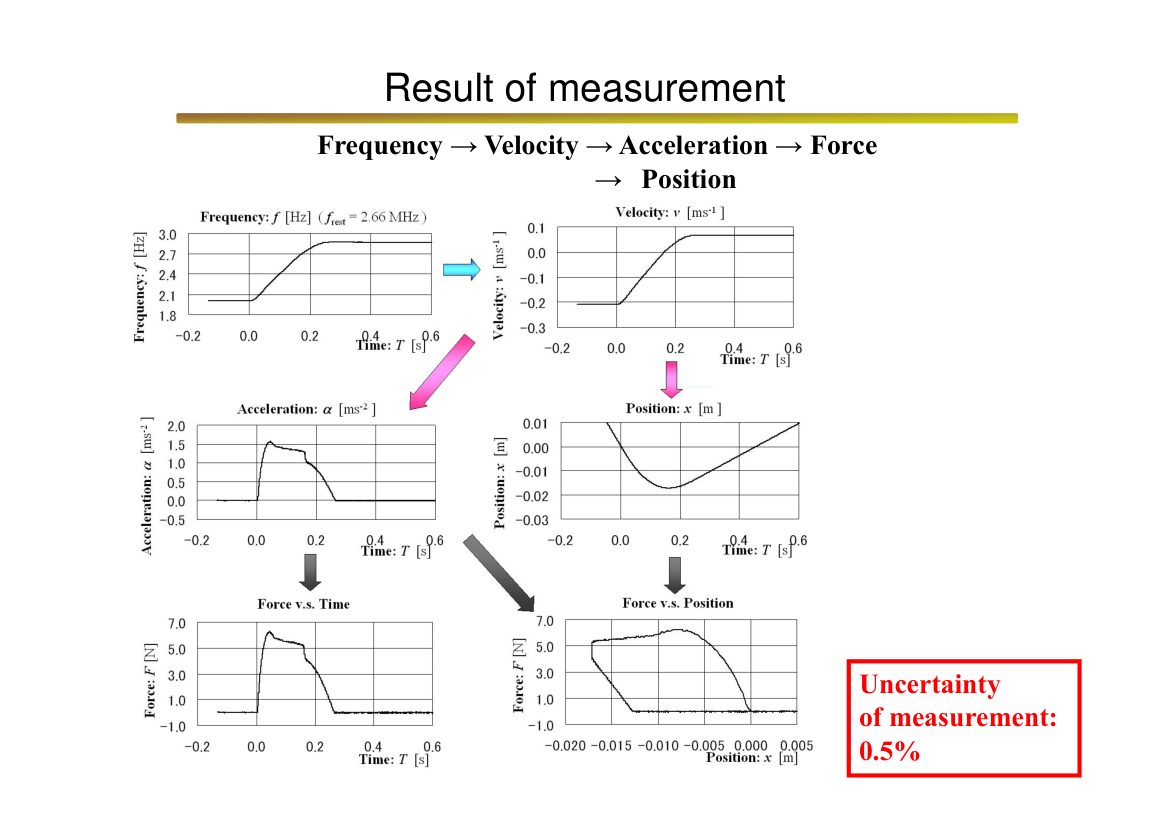
図:計測結果の例。周波数から速度、加速度、力、位置を順に求める(不確かさ約0.5%)
| 強み | 内容 |
|---|---|
| 定義に基づく | 力を、質量と加速度の積という定義から直接求める。質量は精密に測れ、加速度は光の波長を基準に測れる |
| 時間がそろう | 計測中は周波数だけを記録し、他の量はすべて後から計算する。速度・位置・加速度・力の時間軸が正確に一致する |
| 力センサが要らない | 基準の力を力センサに頼らずに得られる。だから、力センサ自身を校正できる |
| 分野 | 対象 | 章 |
|---|---|---|
| 力センサの動的校正 | 衝撃力、振動力、ステップ力、機械的応答 | 4章・5章 |
| 力センサを使わない材料試験機 | 微小力、粘弾性、摩擦、生体力学 | 7章・8章 |
| 宇宙の体重計 | 無重量下での質量計測 | 3章 |
The Levitation Mass Method(浮上質量法):力を定義どおりに測る精密力計測|藤井雄作(群馬大学)